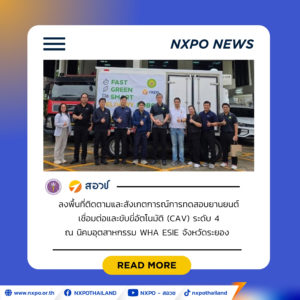
เมื่อวันที่ 2 ตุลาคม 2569 สำนักงานสภานโยบายการอุดมศึกษา วิทยาศาสตร์ วิจัยและนวัตกรรมแห่งชาติ (สอวช.) ร่วมกับ กรมวิทยาศาสตร์บริการ (วศ.) ภายใต้ กระทรวงการอุดมศึกษา วิทยาศาสตร์ วิจัยและนวัตกรรม (อว.) ลงพื้นที่ติดตามและสังเกตการณ์การทดสอบยานยนต์เชื่อมต่อและขับขี่อัตโนมัติ (Connected and Autonomous Vehicles: CAV) ระดับ 4 (Level 4) ณ นิคมอุตสาหกรรม WHA Eastern Seaboard Industrial Estate (ESIE) จังหวัดระยอง โดยเป็นการขยายผลจากการทดสอบในสนามทดสอบ T-CAVs ไปสู่เส้นทางที่กำหนดภายในนิคมอุตสาหกรรม ซึ่งมีรถทั่วไปสัญจรร่วมอยู่จริง
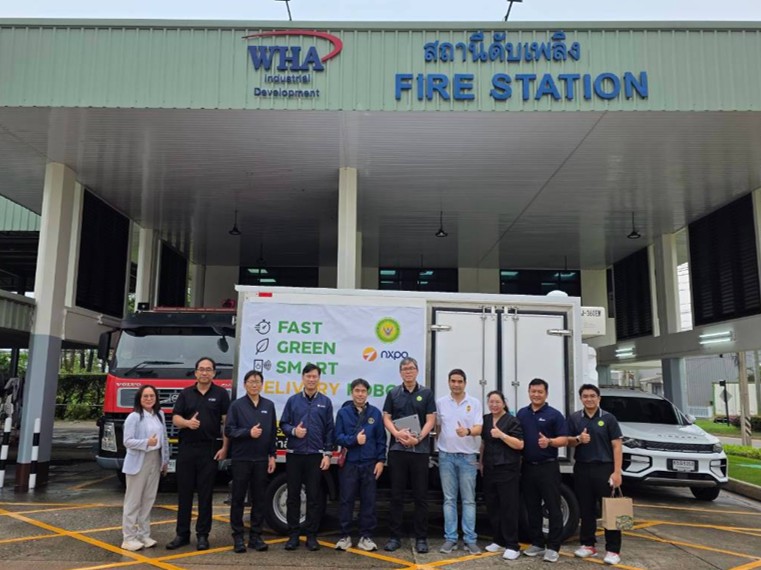
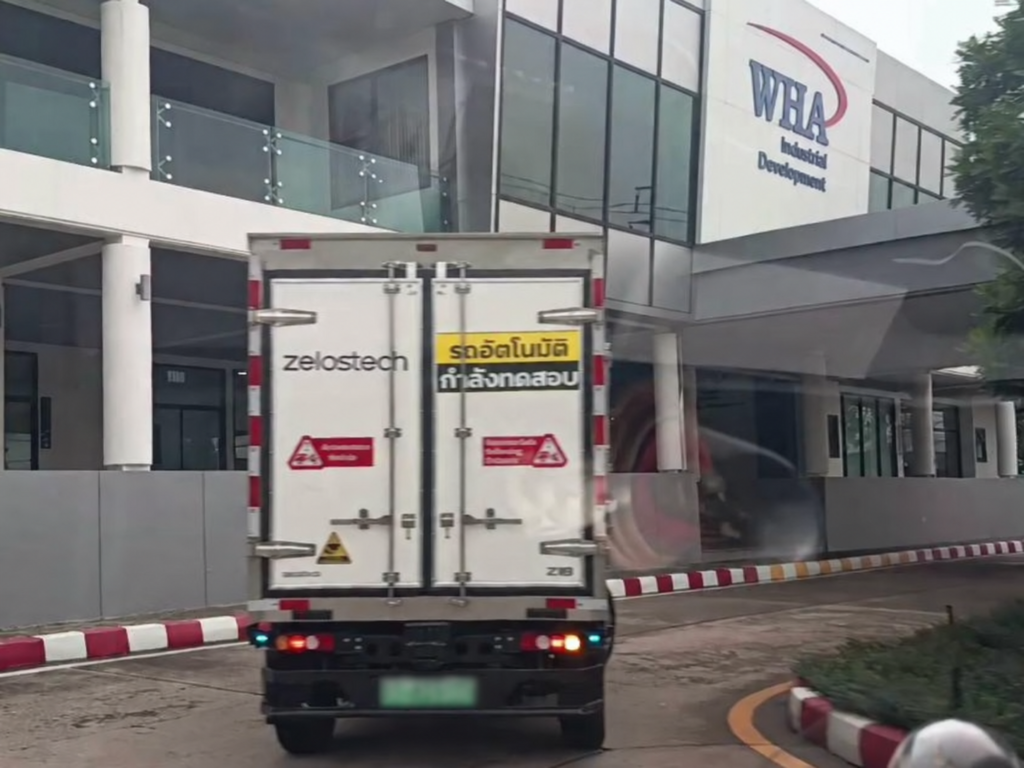
ยานยนต์ที่ใช้ทดสอบคือ ZelosTech รุ่น Z10 ยานยนต์ระดับ L4 สำหรับการขนส่งสินค้ามาทดสอบ และได้รับความอนุเคราะห์จาก บริษัท ดับบลิวเอชเอ อินดัสเตรียล ดีเวลลอปเมนท์ จำกัด (มหาชน) ในการสนับสนุนสถานที่และอำนวยความสะดวกในการดำเนินการทดสอบ โดย WHA ESIE มีพื้นที่รวมกว่า 8,000 ไร่ และมีปริมาณรถสัญจรประมาณ 80,000 คันต่อวัน ทั้งรถยนต์ส่วนบุคคล รถจักรยานยนต์ และรถบรรทุก จึงเป็นสภาพแวดล้อมที่เหมาะสำหรับศึกษาการทำงานของระบบขับขี่อัตโนมัติภายใต้บริบทการจราจรจริงที่มีความหลากหลายและซับซ้อนมากขึ้น
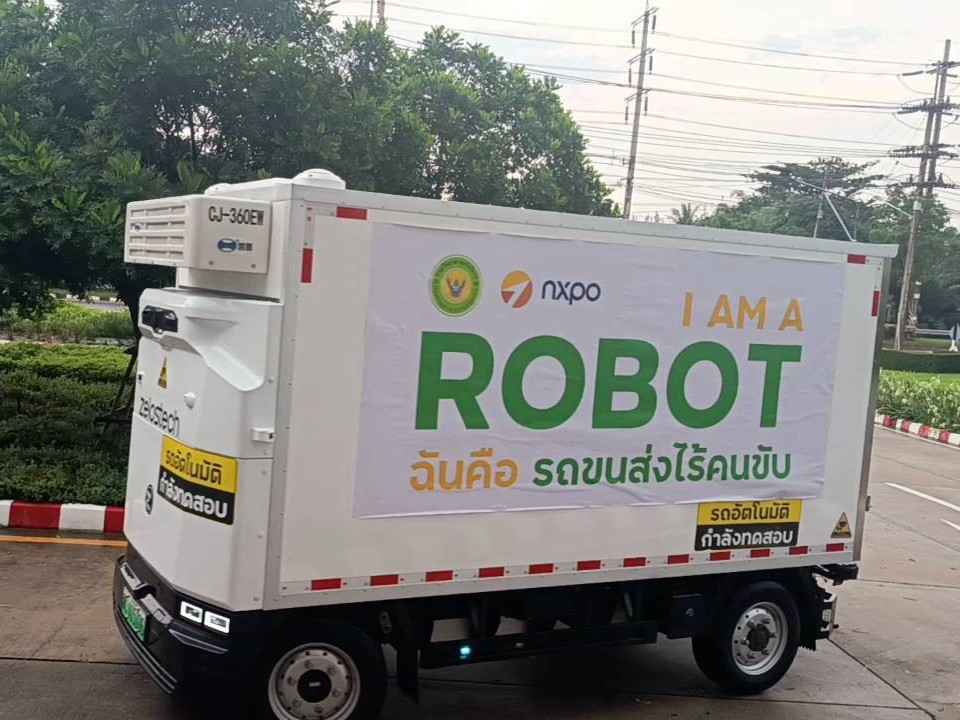
การทดสอบครั้งนี้เป็นส่วนหนึ่งของโครงการ “การศึกษาและจัดทำข้อเสนอแนะเชิงนโยบายด้านยานยนต์เชื่อมต่อและขับขี่อัตโนมัติ (CAV) ระดับ 3 ขึ้นไป” ภายใต้บันทึกข้อตกลงความร่วมมือระหว่าง สอวช. และ วศ. โดย วศ. รับผิดชอบการทดสอบภาคสนาม การเก็บและวิเคราะห์ข้อมูลเชิงเทคนิค ขณะที่ สอวช. ทำหน้าที่สนับสนุนและขับเคลื่อนผลการศึกษาไปสู่ข้อเสนอแนะเชิงนโยบาย รวมถึงเชื่อมโยงความร่วมมือกับหน่วยงานกำกับดูแล ภาควิจัย และภาคเอกชน เพื่อเตรียมความพร้อมของประเทศไทยสำหรับการทดสอบ การกำกับดูแล และการพัฒนาเทคโนโลยี CAV ในระยะต่อไป
การลงพื้นที่ครั้งนี้ ฝ่ายนโยบายระบบคมนาคมแห่งอนาคต สอวช. นำโดย ดร.ธนาคาร วงษ์ดีไทย กรรมการและเลขานุการคณะกรรมการกำกับโครงการฯ พร้อมด้วย ดร.ปาษาณ กุลวานิช หัวหน้าโครงการฯ และกรรมการกำกับโครงการฯ ผู้ช่วยศาสตราจารย์ ดร.อนันต์ชัย อยู่แก้ว ประธานกรรมการกำกับโครงการฯ นายวรวุฒิ ก่อวงศ์พานิชย์ ที่ปรึกษาคณะกรรมการกำกับโครงการฯ และนายรักษ์พล กังน้อย ผู้แทนจากบริษัท ดับบลิวเอชเอ อินดัสเตรียล ดีเวลลอปเมนท์ จำกัด (มหาชน) ร่วมสังเกตการณ์และติดตามการทดสอบ
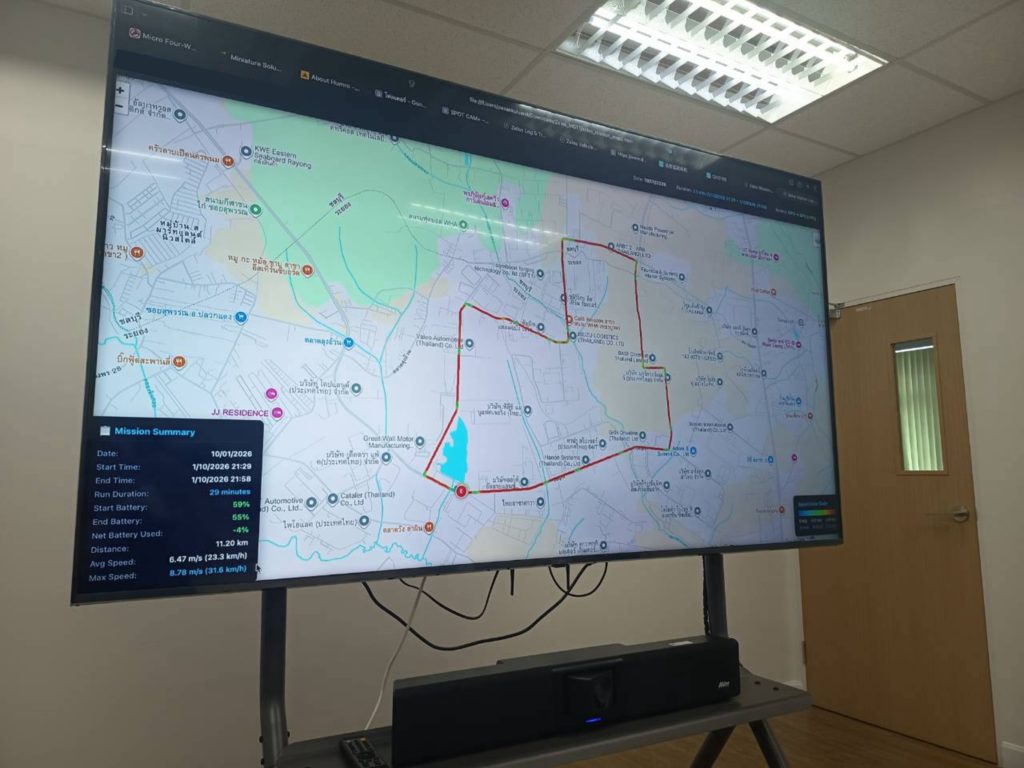
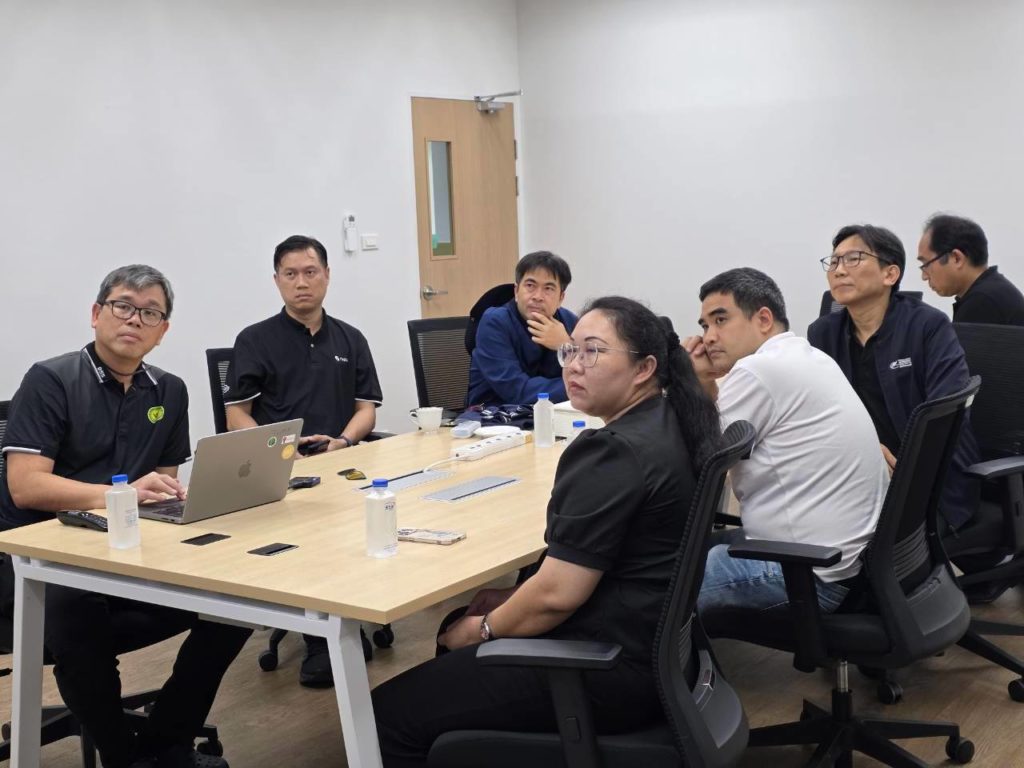
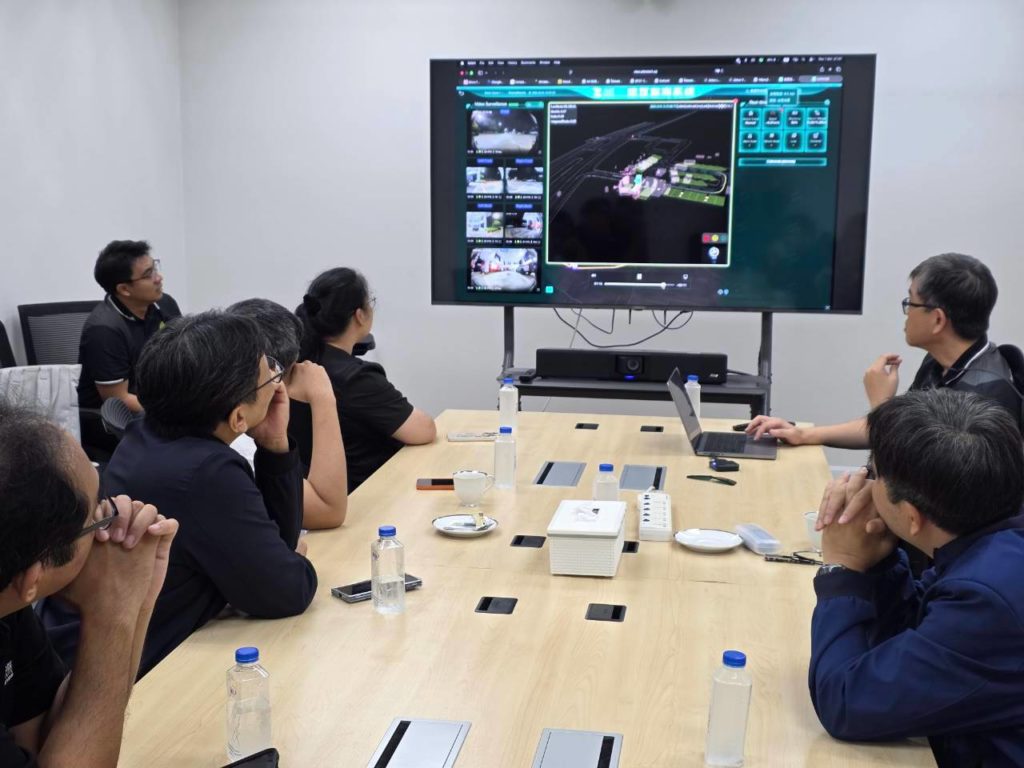
การทดสอบภายใน WHA ESIE ดำเนินการระหว่างวันที่ 22 กันยายน – 2 ตุลาคม 2569 บนเส้นทางทดสอบที่กำหนดภายในนิคมอุตสาหกรรม โดยมีรถประเภทต่าง ๆ ใช้เส้นทางร่วมกัน เป็นการต่อยอดจากการทดสอบใน สนามทดสอบ (Proving Ground) ยานยนต์อัจฉริยะ T-CAVs ณ วังจันทร์วัลเลย์ ซึ่งเป็นพื้นที่ควบคุม ไปสู่สภาพแวดล้อมที่ใกล้เคียงกับการใช้งานจริงมากขึ้น เพื่อศึกษาความสามารถและข้อจำกัดของเทคโนโลยีภายใต้บริบทถนนและการจราจรของประเทศไทย
ก่อนเริ่มการทดสอบ วศ. ได้จัดทำแผนที่ความละเอียดสูง (HD Map) ของเส้นทาง โดยใช้ 3D LiDAR กล้องรอบคัน และระบบระบุตำแหน่ง Global Navigation Satellite System (GNSS) เพื่อนำทางด้วยดาวเทียม และ Inertial Measurement Unit (IMU) เซ็นเซอร์วัดการเคลื่อนที่ เพื่อให้รถสามารถรับรู้สภาพถนนและสิ่งแวดล้อมโดยรอบได้อย่างแม่นยำ พร้อมวิเคราะห์เงื่อนไขการทำงานของระบบขับขี่อัตโนมัติ Operational Design Domain (ODD) เพื่อทำความเข้าใจลักษณะเฉพาะของบริบทถนนไทย เช่น ทางแยก ลูกระนาด รถจอดริมทาง สัญญาณไฟจราจร และสภาพการจราจรที่หลากหลาย ซึ่งระหว่างการทดสอบมีการบันทึกข้อมูลตามแนวทาง Data Storage System for Automated Driving (DSSAD) เพื่อให้สามารถนำข้อมูลกลับมาวิเคราะห์การทำงานและการตอบสนองของรถได้อย่างเป็นระบบ โดยการทดสอบอ้างอิงตามมาตรฐานสากล เช่น ADAS EURO NCAP และ ISO 22737:2021 ครอบคลุมระบบขับขี่อัตโนมัติความเร็วต่ำ (Low-Speed Automated Driving: LSAD) ที่ทำงานบนเส้นทางที่กำหนดภายใต้ ODD ที่ชัดเจน
การทดสอบมุ่งประเมินสมรรถนะของ CAV ระดับ 4 ในด้านสำคัญ ได้แก่ การรับรู้สภาพแวดล้อม (Perception) การตัดสินใจ (Decision-making) และการควบคุมและตอบสนองของยานพาหนะ (Vehicle Control and Response) ภายใต้สภาพแวดล้อมที่แตกต่างกัน ทั้งช่วงที่มีการจราจรหนาแน่น เวลากลางคืน และขณะมีฝนตก เพื่อศึกษาว่าระบบสามารถรับรู้และตอบสนองต่อสภาพถนน สภาพอากาศ และพฤติกรรมของผู้ใช้ถนนในบริบทประเทศไทยได้อย่างไร
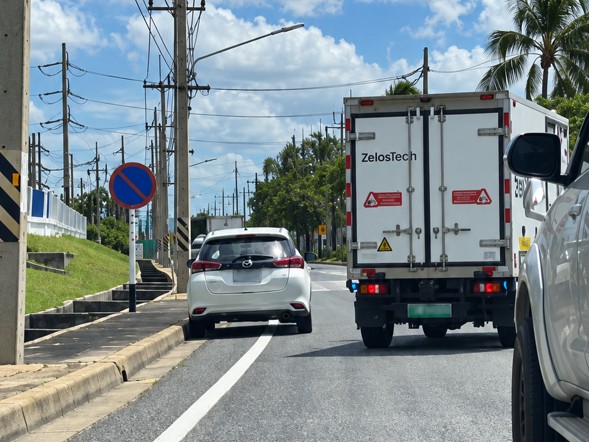
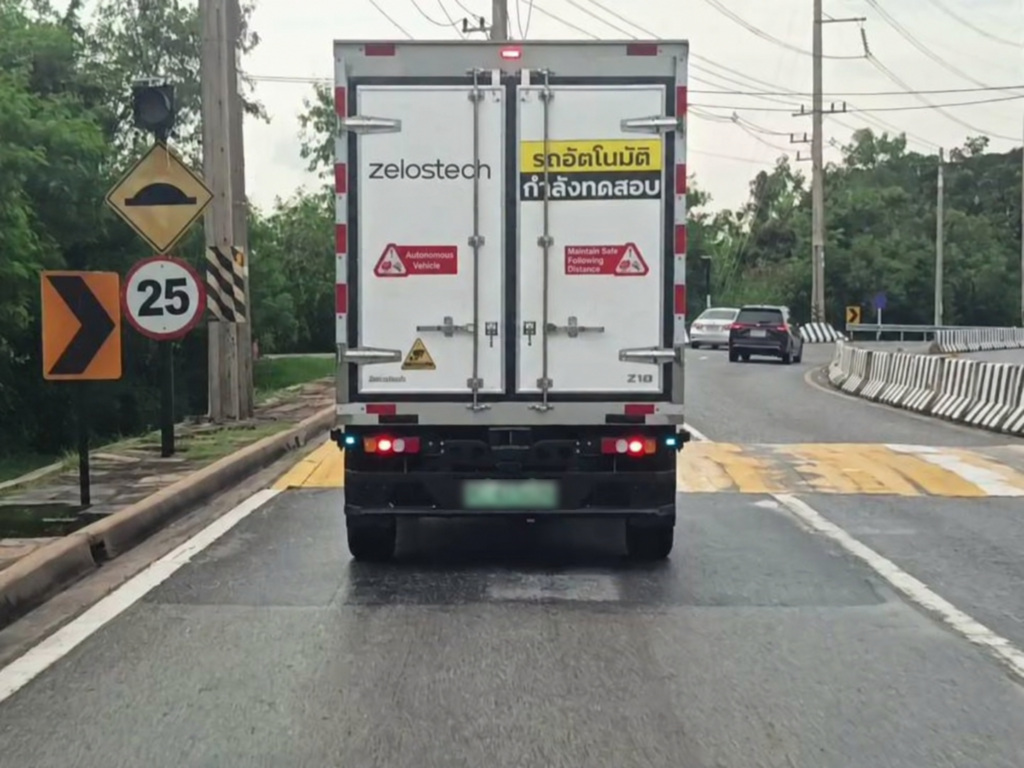
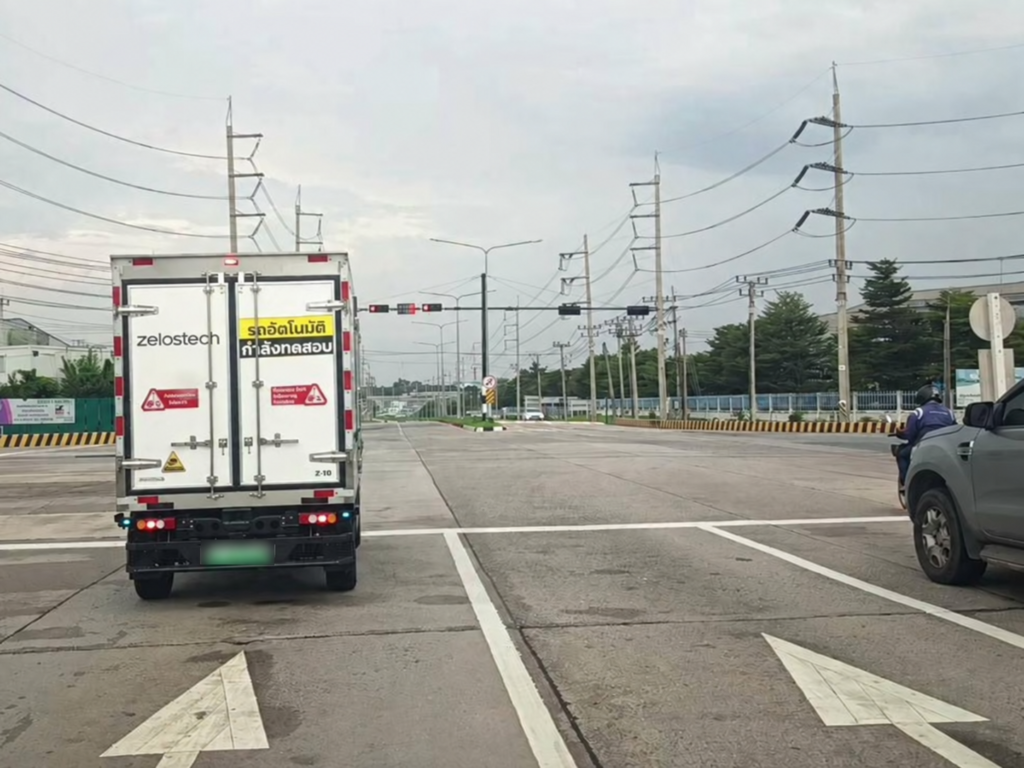
ผลการทดสอบเบื้องต้น พบว่า รถสามารถปฏิบัติงานตามเป้าหมายหลักภายใต้เงื่อนไขการทดสอบที่กำหนด เช่น การรับรู้และตอบสนองต่อสัญญาณไฟจราจร การชะลอความเร็วบริเวณลูกระนาด และการลดความเร็วเมื่อระบบตรวจพบฝนตกหนัก รวมถึงสามารถตอบสนองต่อสถานการณ์ที่เกิดขึ้นระหว่างการทดสอบได้ในภาพรวม
อย่างไรก็ตาม การทดสอบยังพบประเด็นที่ต้องพัฒนาเพิ่มเติม โดยเฉพาะในช่วงเริ่มต้นของการปรับระบบจากบริบท การขับขี่ชิดขวาให้รองรับการขับขี่ชิดซ้ายของประเทศไทย ทั้งด้านซอฟต์แวร์และการเชื่อมโยงข้อมูลแผนที่ ซึ่งทีมพัฒนาได้ดำเนินการปรับแก้จนระบบมีเสถียรภาพมากขึ้น นอกจากนี้ ยังมีบางสถานการณ์ที่ต้องศึกษาร่วมกับ ZelosTech เพิ่มเติม เช่น การกำหนดแนวทางการเลี้ยวและการตอบสนองต่อสภาพถนนหรือเหตุการณ์ที่ไม่ได้กำหนดไว้ในแผนที่ เพื่อเพิ่มความต่อเนื่องและความปลอดภัยของระบบก่อนพิจารณาขยายการทดสอบไปสู่สภาพแวดล้อมที่เปิดมากขึ้น
ตลอดช่วงการทดสอบมีเจ้าหน้าที่ติดตามการทำงานของระบบอย่างใกล้ชิด กำหนดให้รถวิ่งบนเส้นทางวงรอบที่กำหนดภายในนิคมอุตสาหกรรม และมีการควบคุมความเร็ว โดยไม่พบอุบัติเหตุจากการทดสอบ ทั้งนี้ รถยังได้เผชิญกับสถานการณ์ที่เกิดขึ้นจริงระหว่างเส้นทาง เช่น สัตว์ตัดหน้ารถและการใช้เส้นทางร่วมกับรถบรรทุกขนาดใหญ่ ซึ่งเป็นข้อมูลที่มีประโยชน์ต่อการวิเคราะห์การตอบสนองของระบบในบริบทการจราจรจริงของประเทศไทย
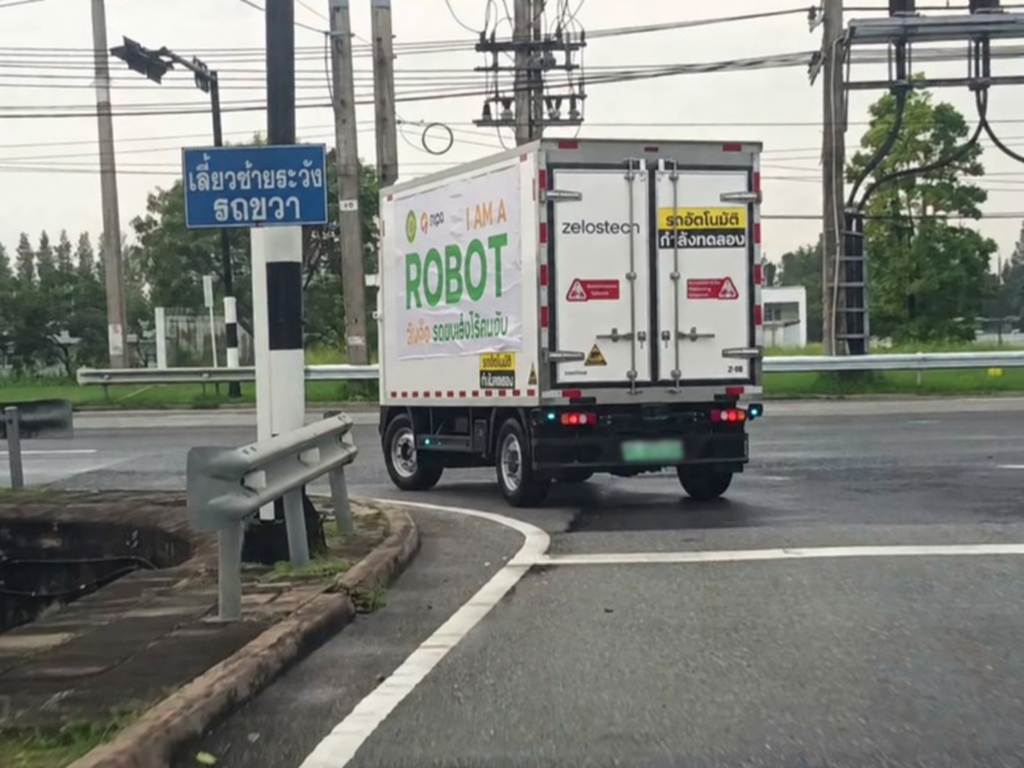
ผลจากการทดสอบครั้งนี้ ทั้งในส่วนที่รถสามารถทำงานได้ตามเป้าหมายและข้อจำกัดที่พบ จะเป็นข้อมูลสำคัญสำหรับการพิจารณา ขยายการทดสอบอย่างเป็นลำดับและปลอดภัย จากสนามทดสอบไปสู่พื้นที่ที่มีสภาพแวดล้อมใกล้เคียงการใช้งานจริงมากขึ้น และในอนาคตอาจนำไปประกอบการพิจารณารูปแบบการทดสอบบนพื้นที่กึ่งปิดหรือถนนสาธารณะ ภายใต้พื้นที่ทดลองนวัตกรรม (Sandbox) หากมีความพร้อมทั้งด้านเทคโนโลยี ความปลอดภัย พื้นที่ทดสอบ และหลักเกณฑ์ที่เกี่ยวข้อง
การขยายการทดสอบในอนาคตจำเป็นต้องพิจารณาหลายเรื่องควบคู่กัน ตั้งแต่ความปลอดภัยของรถและผู้ใช้ถนน การกำหนดพื้นที่และเส้นทางทดสอบ การจัดเก็บข้อมูล ความรับผิดเมื่อเกิดเหตุ ไปจนถึงการประกันภัย โดยจะต้องมีการหารือและประสานกับหน่วยงานและภาคส่วนที่เกี่ยวข้องตามบทบาทและอำนาจหน้าที่ ก่อนดำเนินการในแต่ละขั้นตอน
นอกจากการศึกษาความพร้อมของเทคโนโลยีแล้ว การนำรถขับขี่อัตโนมัติมาทดสอบในพื้นที่ที่มีการจราจรจริง ยังช่วยให้เห็นว่าเทคโนโลยีดังกล่าวสามารถทำงานร่วมกับสภาพถนน รถประเภทต่าง ๆ และพฤติกรรมการใช้ถนนของไทยได้มากน้อยเพียงใด รวมทั้งช่วยสร้างความคุ้นเคยและความเข้าใจแก่ประชาชนต่อเทคโนโลยียานยนต์ขับขี่อัตโนมัติ ซึ่งอาจเข้ามามีบทบาทในการเดินทางและการขนส่งของประเทศไทยในอนาคต
ข้อมูลที่ได้จากการทดสอบจะถูกนำไปวิเคราะห์ร่วมกับผลการศึกษาในด้านอื่น ๆ เพื่อจัดทำข้อเสนอแนะเชิงนโยบายสำหรับการรองรับยานยนต์เชื่อมต่อและขับขี่อัตโนมัติของประเทศไทย ทั้งในด้านแนวทางการทดสอบ ความปลอดภัย การกำกับดูแล และการเตรียมความพร้อมของประเทศ เพื่อให้การนำเทคโนโลยีดังกล่าวมาใช้ในอนาคตเป็นไปอย่างเหมาะสมและปลอดภัย
ในระยะยาว การเตรียมความพร้อมด้าน CAV ไม่ได้เกี่ยวข้องเฉพาะกับการนำรถขับขี่อัตโนมัติมาวิ่งบนถนนเท่านั้น แต่ยังเชื่อมโยงกับโอกาสในการพัฒนา เทคโนโลยี ชิ้นส่วนและระบบอิเล็กทรอนิกส์ โครงสร้างพื้นฐาน การทดสอบและมาตรฐาน ตลอดจนทักษะของบุคลากรไทย ซึ่งจะช่วยให้ประเทศไทยสามารถปรับตัวและใช้ประโยชน์จากเทคโนโลยีการคมนาคมรูปแบบใหม่ พร้อมต่อยอดความสามารถของอุตสาหกรรมยานยนต์ไทยในอนาคต